Beyond your wall with Drogger

ドロガーで壁を越えよう

Drogger RTK エコシステム更新

Drogger RTK エコシステム更新

RWS、RZSシリーズ用ファームウェア 4.4.2 と、Drogger-GPS 3.1.1077 をリリースしました。

今回は、受信機、Drogger-GPSアプリ、Drogger Ntrip Casterの連携機能も更新しています。

新機能

  • Drogger Ntrip Casterに、基準局の通信停止・回復を知らせる監視メールを追加しました。
  • 基準局の運用管理者が統計情報を閲覧できるようになりました。
  • BLEファームウェアがNordic UARTに対応しました。iOS版QFieldなどから直接接続できます。
  • BLEファームウェアがiBeaconの検出とNMEA出力に対応しました。
  • Drogger-GPSで、SPP/BLEの切り替えが不要になりました。

改善

  • Drogger-GPSのNtrip Clientで、再接続の試行方法を見直しました。
  • セッションやRAW観測での受信機名選択を自動化しました。
  • 受信機選択の一覧で、通信できる受信機に電波アイコンを表示するようにしました。
  • 開発者向けコマンドで、受信機の起動設定ができるようになりました。
  • 受信機ファームウェアの内部処理を見直し、動作の安定性を改善しました。
  • 開発者向けコマンドで、ペアリングPINコードを指定できるようになりました。

基準局の通信停止と回復をメールでお知らせ

常設の基準局を運用していると、離れた場所からも「配信が続いているか」を把握したいものです。

Drogger Ntrip Casterに監視メールを登録すると、基準局からの通信が停止したときにメールが届きます。通信が回復したときにも通知します。
独自の監視システムを構築は不要です。

  • 停止通知は、切断が約1分続いた場合に送信します。
  • 件名にはマウントポイント名が入るため、複数の基準局を運用していても、どの基準局の通知かを確認できます。
  • Ntrip Casterのメンテンスなどでの停止は通知されません。

設定は、Drogger-GPSの 設定 → RTK → 基準局用キャスターホスト から行います。通知を有効にしてメールアドレスを入力し、Casterへの接続後に届く確認メールから登録すれば準備完了です。

監視メールの設定方法

統計情報で運用状況を確認

基準局の運用管理者向けに、統計情報も閲覧できるようにしました。利用状況などが確認できます。

グラフなどは月ごとになっています。10月は始まったばかりなので9月を見ていただくとよいかも知れません。

https://ntrip1.bizstation.jp/stats/index.html

Drogger Ntrip Casterとは

受信機を選んで、すぐに接続

すぐ通信できる受信機には電波アイコン

受信機の一覧に、通信できる受信機を示す電波アイコンを追加しました。登録済みの受信機が多い場合も、今使える受信機を見つけやすくなります。

SPP/BLEの切り替えが不要に

最近BLEのご利用が増えてきました。そこで、接続方式に合わせてSPP/BLEを切り替える操作を不要にしました。受信機の一覧から、使いたい受信機を選択できます。

Drogger-GPSが自動でSPP/BLEに合わせて接続します。SPPかBLEかを意識せずに接続できます。

iPhoneのQFieldから受信機へ直接接続

BLEファームウェアが Nordic UART サービスに対応しました。iOS版QFieldなど、Nordic UARTに対応したアプリからDrogger受信機に直接接続できます。
Ntripに対応したアプリであればRTKも可能です。

例えば、iPhoneやiPadのQFieldで、Drogger受信機のRTK位置情報を使えるようになります。(QFieldはAndroidであれば従来から使えます)

この機能を使う場合は、受信機をBLE版ファームウェア 4.4.2以降 に更新してください。

BLE版のF/Wに更新する方法

周囲のiBeaconを検出・記録

BLE版ファームウェアに、iBeaconを検出する機能を追加しました。GNSSの位置に加えてiBeaconので位置を求めるアプリケーションに対応します。オープンスカイとトンネル内などを移動する工事などを想定しています。

iBeaconは、Bluetoothで識別情報を送信する小型のビーコンです。検出対象のUUIDを設定すると、同じUUIDを持つビーコンを受信機で検出できます。

Drogger-GPSの iBeaconモニター では、ビーコンの識別番号や信号の強さ、最後に受信してからの時間を確認できます。ビーコンを近づけたり離したりしながら、受信状況をその場で確かめられます。

検出した情報は、NMEA $PDEAC で出力・記録できます。位置情報とビーコンの検出記録を組み合わせたシステムづくりにも利用できます。

iBeaconの設定・モニター・記録方法

観測前の受信機名選択を自動化

セッションの設定やRAW観測で、使用する受信機の機種名を自動で選択するようにしました。

一覧から機種名を探す手間が減り、観測の準備を進めやすくなります。受信機を使い分ける方にも便利な改善です。

  • 受信機名はBluetoothとパッケージから自動で入力されます。
  • 受信機シリアル番号・アンテナ名・アンテナシリアルも一度入力すると次回からは自動です。

Ntrip Clientの再接続と受信機の動作を改善

Drogger-GPSのNtrip Clientで、接続が切れたあとの再接続の試行方法を見直しました。通信が途切れる環境での利用に向けた改善です。

受信機ファームウェアでも内部処理を見直し、動作の安定性を改善しています。

開発者向け:起動設定とペアリングPINコード

受信機を独自のアプリやシステムに組み込む方向けに、コマンドで設定できる項目を追加しました。

  • 起動設定:受信機の電源投入時に使う設定を、コマンドで指定できます。
  • ペアリングPINコード:Bluetoothのペアリングに使うPINコードを、コマンドで指定できます。

独自アプリから受信機を設定する場合や、機器への組み込みにお使いいただけます。

RWS/RZS 受信機インターフェイスガイド - Beyond your wall with Drogger

更新方法

Drogger-GPSアプリと受信機ファームウェアを更新して、新機能をお試しください。

GNSS標高測量(3級・4級水準測量)- Drogger Processor

Drogger Processorは、GNSS標高測量による3級・4級水準測量に対応しました。
基線解析、点検計算、三次元網平均計算、成果表及び精度管理表の作成まで行えます。

GNSS標高測量

令和7年4月1日の全国の標高成果の改定と「作業規程の準則」の改正に伴い、公共測量にGNSS標高測量が導入されました。

今回Drogger Processorが対応するのは、スタティック法による3級・4級水準測量です。

  • 既知点には電子基準点を使用
  • 観測方法はスタティック法
  • 観測時間は3級が5時間以上、4級が2時間以上
  • ジオイド・モデルは「ジオイド2024日本とその周辺」を使用
  • 既知点間の楕円体高の閉合差を点検
  • 3級では、観測データの前半・後半それぞれの基線解析結果から基線ベクトルの較差を点検

Drogger Processorの対応

Drogger Processor上では、基準点測量とほぼ同じ操作でGNSS標高測量を行えます。

なお、ネットワーク型RTK法の単点観測法による簡易水準測量は、今回の対応対象には含まれません。

プロジェクトの作成

3級では、観測データの前半・後半それぞれについて基線解析を行い、基線ベクトルの較差を計算する必要があります。

このため、プロジェクト作成時に測量の種類を選択します。

  • GNSS標高測量を選択すると、「ジオイド2024日本とその周辺」が自動的に選択されます。

前半・後半セッションと基線解析

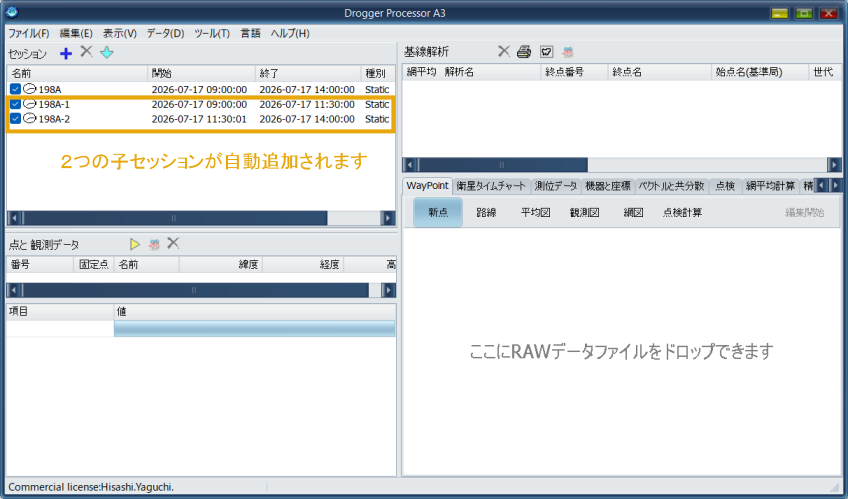
  • 3級を選択した場合、通常のセッションを作成すると、前半・後半の点検用セッションも自動作成されます。
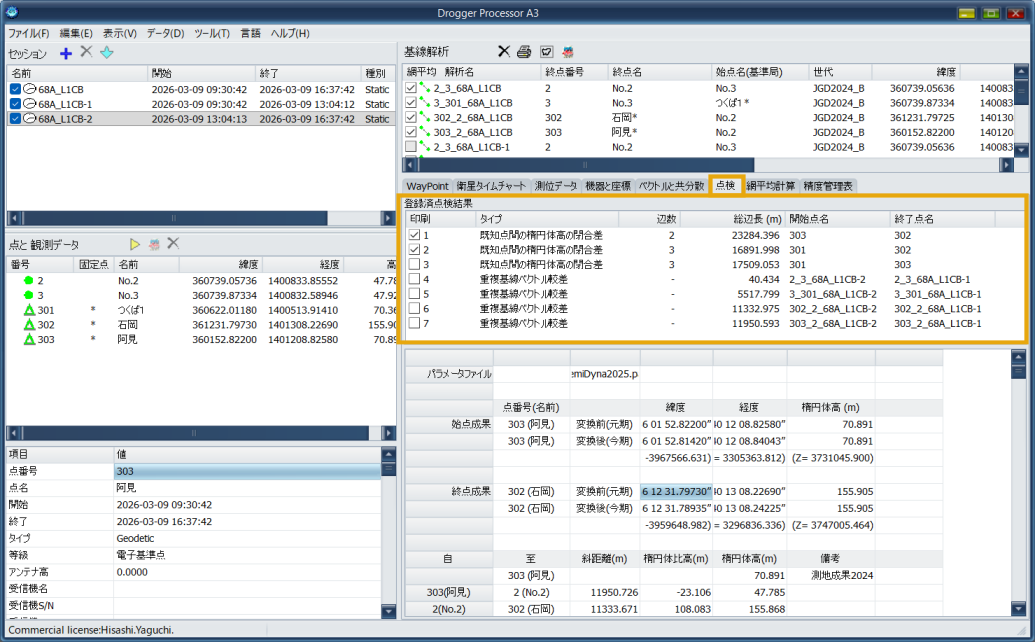
  • 観測全体の基線解析を実行すると、前半・後半を含む3つの基線解析が自動で行われます。

点検計算

  • 点検計算は自動で行われます。
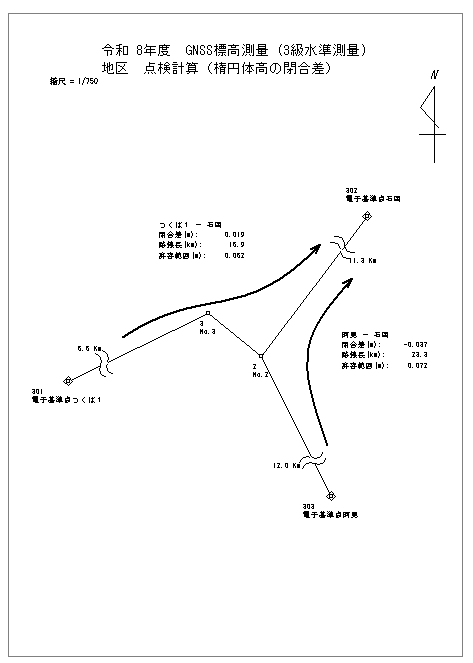
  • 既知点間の楕円体高の閉合差を自動計算します。
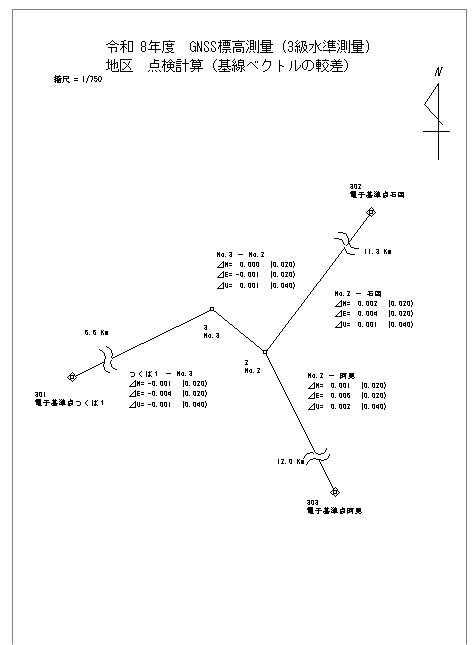
  • 3級では、前半・後半の基線解析結果による基線ベクトルの較差も自動計算します。

点検計算図

チェックボックスで選択した点検結果を、点検計算図として印刷できます。

成果表

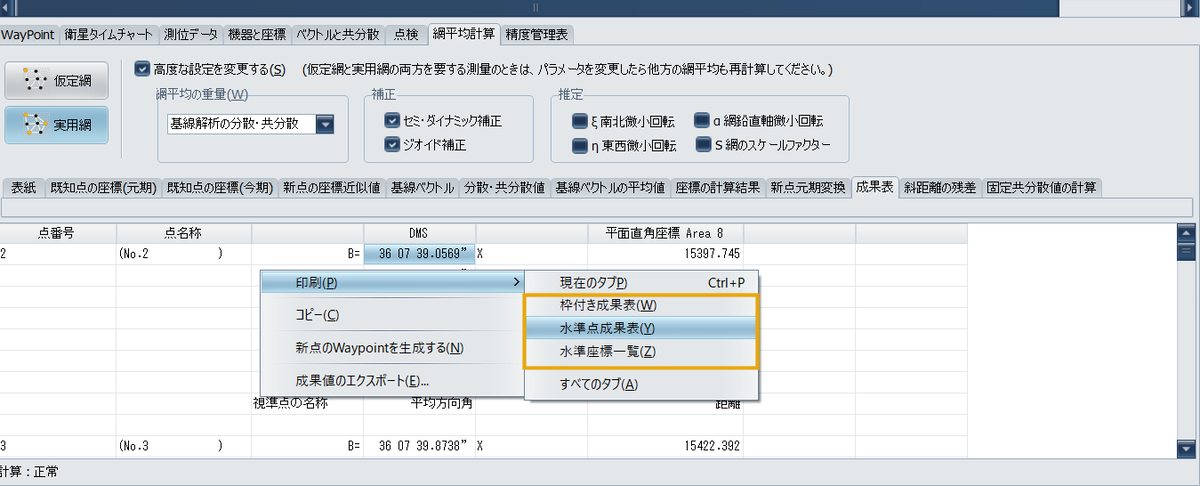
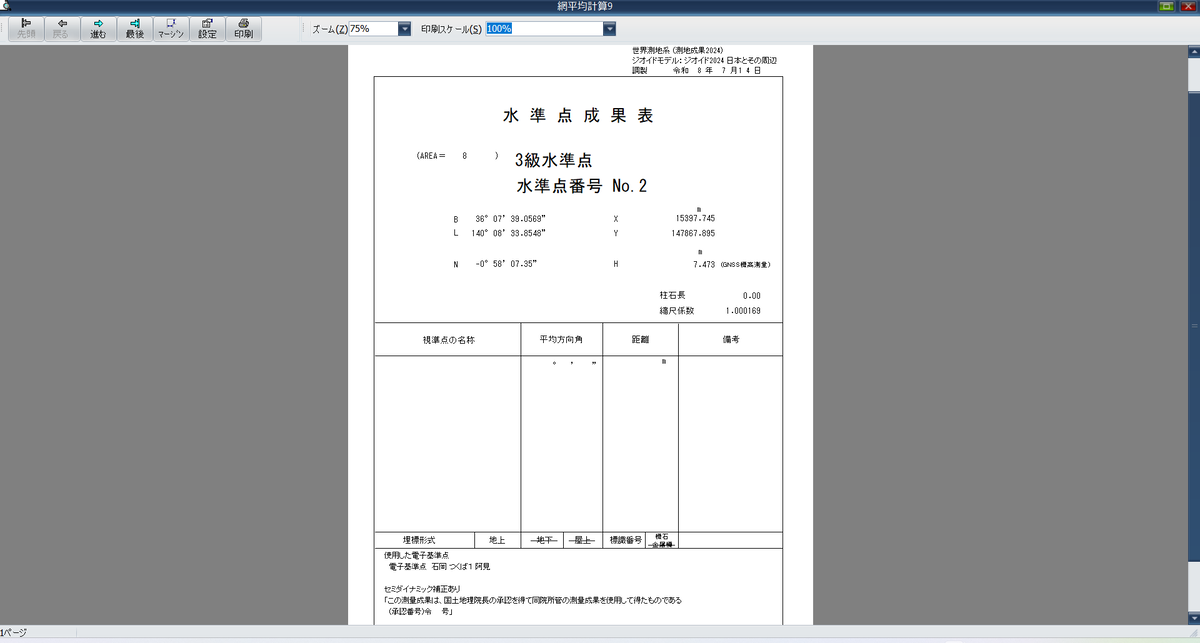
各点の成果表に加えて、「水準点成果表」(成果一覧)と「水準座標一覧」も印刷できます。

精度管理表

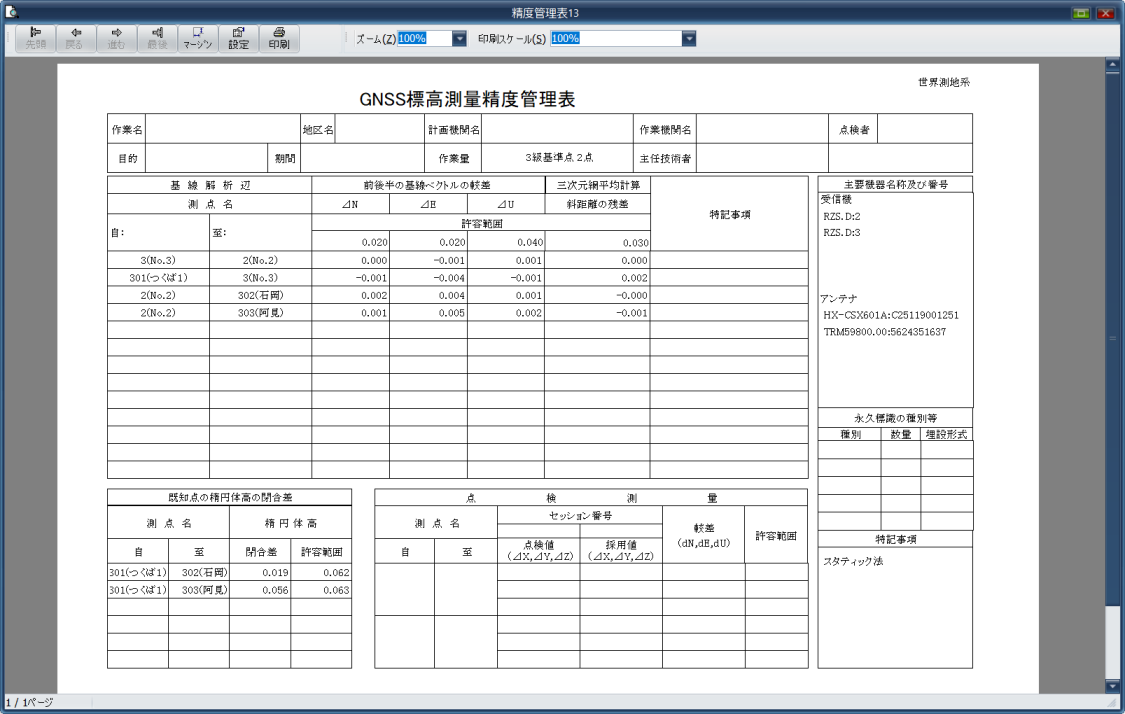
GNSS標高測量専用の精度管理表を印刷できます。

マニュアル

Drogger PricessorユーザーズマニュアルにGNSS標高測量を追加しました。


Enjoy with Drogger

Droggerの詳細・ご購入

基準局用クーリングユニット

クーリングユニット

基準局用クーリングユニット 4,720円(税込 5,192円)を発売開始いたしましたので、お知らせします。

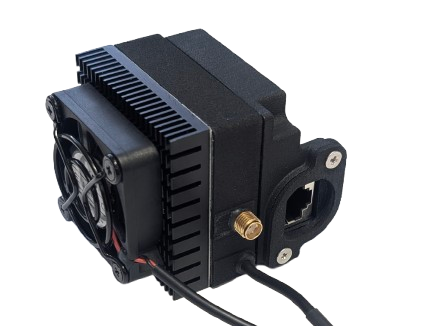
クーリングユニットは、受信機背面にヒートシンクと冷却ファンを取り付けることで、受信機の温度上昇を抑えるためのオプション品です。

  • 50mm × 50mm 大型アルミヒートシンク
  • 40mm × 40mm クーリングファン
  • Low / Medium / High 3段階のファンパワー調整
  • USB Type-A 電源
  • 屋内または雨のかからない場所で使用してください(防水仕様ではありません)

RZSシリーズは、高性能なCPUと多チャンネル受信に対応しているため、動作時の発熱が比較的大きくなります。通常の室温環境では問題ありませんが、2階の屋根裏や、無人で長時間締め切られるプレハブ内など、無風かつ高温になりやすい場所では、温度上昇により保護回路が働く場合があります。

また、電子部品は一般に高温環境で劣化が進みやすいため、クーリングユニットを使用することで、電子部品への熱負荷を軽減し、長期運用時の安定性向上が期待できます。

このクーリングユニットは、主にイーサネットモジュールを装着した基準局での使用を想定しています。イーサネットモジュールを装着すると消費電力が増えるため、未装着時に比べて受信機全体の温度が高くなる傾向があります。

冷却効果

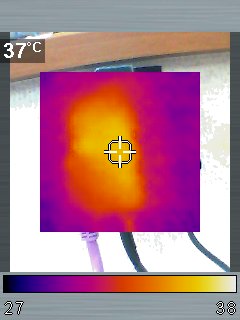
弊社常設の イーサネットモジュール付きRZS.D 基準局において、クーリングユニット装着時と未装着時の受信機温度を比較しました。 (測定値は設置環境により変動します。参考値としてご覧ください)

測定条件:弊社常設基準局、室内、ファンレベル Low、十分に温度が安定した状態で測定

測定内容 温度
壁面温度 29℃
受信機温度 クーリングユニット装着時(ファン Low) 37℃
受信機温度 クーリングユニット未装着時 50℃

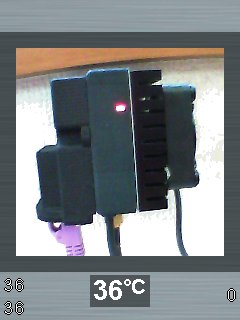
下図の左は、クーリングユニット装着時のヒートマップ画像です。どの部分が高温かわかりにくいため、右側にヒートマップOFFの画像を用意しました。


これまで、クーリングユニット未装着では受信機に触ると熱く感じられる状態でしたが、装着後はほとんど熱さを感じない程度まで温度が下がりました。

弊社の測定環境では、Lowでも十分な冷却効果が確認できました。より高温になりやすい場所で使用する場合は、Medium または High を選択してください。 Low設定では、ファンの動作音は耳を近づけないとわからない程度です。

対応機種

  • RZSシリーズ:RZS.D / RZS.DC
  • RWSシリーズ:RWS / RWS.DC / RWS.DCM

X,P,M,Gパッケージなどパッケージ製品には取り付けできません。

取り付け

電源はUSB Type-Aから供給します。USB電源アダプタなどを別途ご用意ください。

  • 受信機背面に貼り付けて使用します。
  • 工具は不要で、USB電源に接続するだけで使用できます。
  • 取り付け後は、ファンの吹き出し面をふさがないように設置してください。
価格

  • 品番:COOLING-UNIT
  • 価格:4,720円(税込 5,192円)

ご購入

Drogger 購入ページよりお求めいただけます。

https://www.bizstation.jp/ja/drogger/shop/?tab=gnss


Enjoy with Drogger

Droggerの詳細・ご購入は https://www.bizstation.jp/ja/drogger/

Drogger-GPS V3.1 正式リリース

Drogger-GPS V3.1 正式リリース

Drogger-GPS V3.1 正式リリースのお知らせです。

V3系はこれまでプレビュー版として2回に分けてご案内してきましたが、今回正式版としてリリースしました。プレビュー版にていろいろご評価いただきありがとうございました。

今回のリリースでは、設定を簡単にするための機能、ローカライズ、Waypoint編集、Droggerマップ、Googleドライブ連携など、多くの機能を追加・改善しています。

また、V3.1に対応した新しいマニュアルも公開しました。

PDF版は、HTML版のマニュアルを1つのPDFにまとめたものです。
印刷してゆっくり読みたい場合や、現場前にまとめて確認したい場合にご利用ください。

Drogger RTK受信機 ユーザーズマニュアル

操作方法にフォーカスし、初期設定からRTK測位、Waypoint、カメラ、IMU、基準局、MovingBase、メッセージ出力などを項目ごとに確認できます。

詳しい操作手順は、以下のマニュアルをご覧ください。

Web版は検索やリンクで目的の操作を探しやすく、PDF版は印刷や通読に向いています。

設定の改善

V3では、設定をより簡単に行えるようにしました。

DroggerのRTK受信機は多くの用途に対応するため、従来は設定項目が多く、はじめての方にはわかりにくい部分がありました。
今回、目的別の簡単設定を用意し、必要な設定をまとめて適用できるようにしました。

  • RTK測量
  • RTKフォトグラメトリ
  • DMPを使った測量
  • MovingBase
  • 車両・移動体用途
  • 保存済設定の呼び出し

簡単設定を適用する前には、変更される項目と値を確認できます。
適用後に一部の設定を変更して利用することもできます。

詳細はマニュアルの設定関連項目をご覧ください。

RTKフォトグラメトリ

RTKフォトグラメトリ向けの簡単設定を追加しました。

  • GパッケージやShotSync RTKでのRTKフォトグラメトリに適した設定を、簡単設定から適用できます。
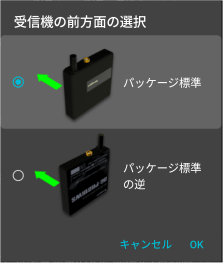
  • プレビュー2以降の変更として、XMGパッケージでは、受信機の前方面を追加で指定できるようにしました。
  • XMGパッケージでは取り付け方法により、受信機の前方面がパッケージ標準と異なる場合があります。 そのため、RTKフォトグラメトリの簡単設定を適用する際に、受信機の前方面を選択できるようにしました。

  • ShotSync RTKの場合は、パッケージ標準です。
  • Gパッケージ+スマートフォンの場合は、パッケージ標準です。
  • Gパッケージ+GoProはパッケージ標準の逆です。
  • Gパッケージ+OSMO360の場合は、LED面を自身に向けてOSMOを正面を前方にむければパッケージ標準です。
  • 上記に従って設定し撮影した場合はMJpegのカメラの向き「yaw180°回転」はOFFにします。

フォトグラメトリ用IMUキャリブレーション

RTKフォトグラメトリで使用するIMUの設定を変更しました。

これまでの磁気センサーを使う方式から、磁気センサーを使わないジャイロ方式に変更しています。
これにより、周囲の磁気環境の影響を低減できます。

この変更に伴い、キャリブレーション方法も変わります。従来のように8の字に回転させる操作は不要です。

  1. 受信機をどこかに置くなどして15秒完全に静止させます。
    (ドリフトを抑止する、ジャイロバイアスが推定されます)
  2. RTKがFIXした状態で受信機を真っすぐ前方に向けて、5mほど真っすぐ歩いてください。
    (進行方向が受信機前方として確定されます)
  3. また撮影時も、受信機を真っすぐ前に向けて歩いてください。
    (進行方向が受信機前方としてリアルタイムキャリブレーションされます)

受信機・アンテナ情報の自動入力補完

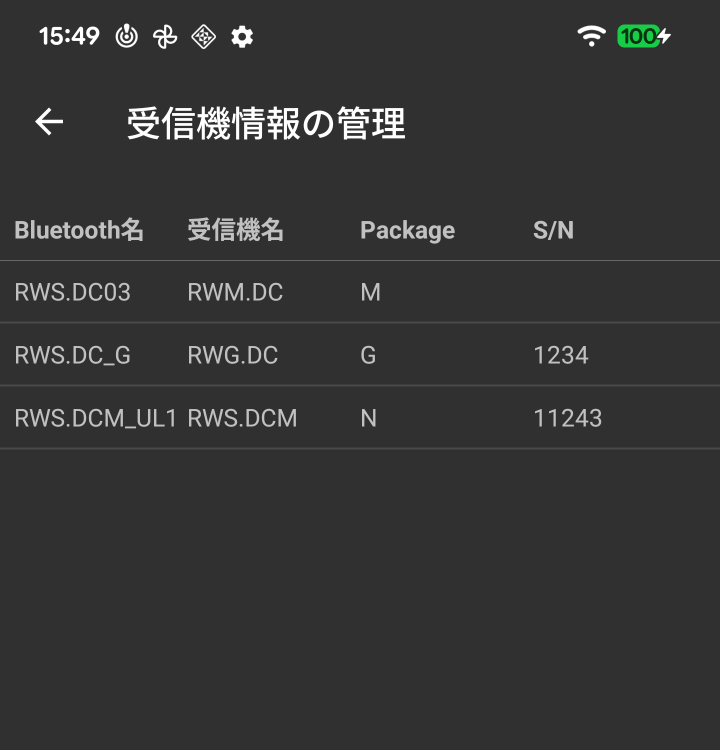
1台のAndroid端末で複数の受信機を使う場合のために、受信機名やシリアル番号などの入力補完を改善しました。

  • Bluetooth接続先に応じて受信機情報を自動保存します。
  • 次回以降、同じ受信機を選択すると受信機名やシリアル番号が補完されます。
  • 初回接続時にパッケージの選択を行い、アプリが機種を認識できるようにしました。
  • 登録された受信機情報は、設定のメニューから確認・削除できます。

複数台の受信機を使い分ける場合に、入力の手間を減らせます。

NTRIPクライアント接続管理

NTRIPクライアント接続設定を複数登録できるようにしました。

  • 登録済の設定を選択するだけで基準局を切り替えできます。
  • デフォルトの接続先を設定できます。
  • 簡単設定で接続先までまとめて設定できます。
  • 接続設定のコピーや並び替えにも対応しました。

基準局を複数使い分ける場合に便利です。

Droggerマップのオフライン表示

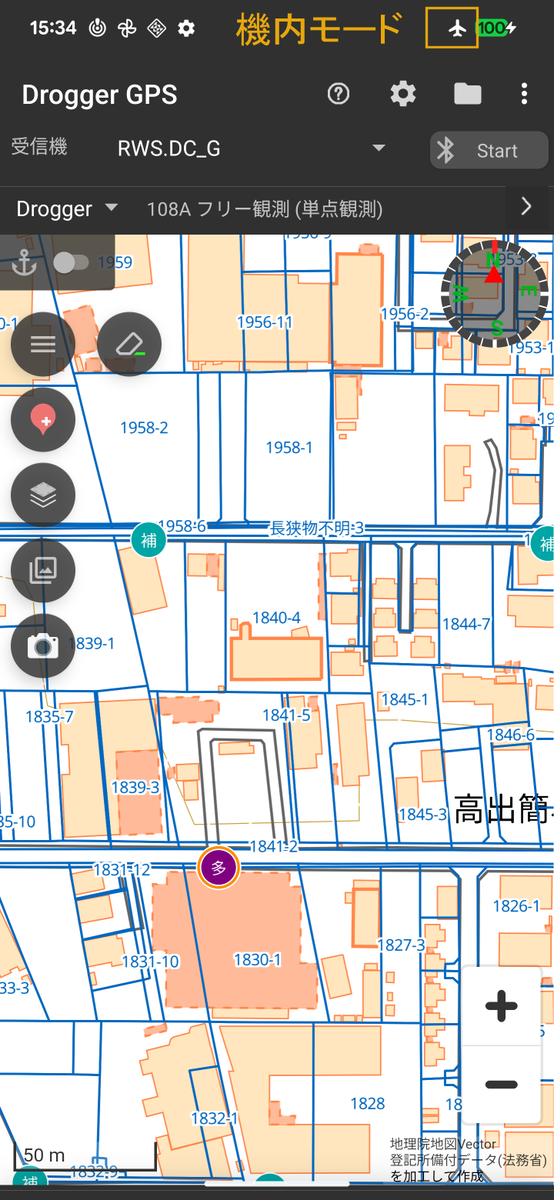
Droggerマップで、オフライン表示に対応しました。

インターネットが利用できる場所で事前に表示した地図をキャッシュし、森林や山間部など通信できない場所でも地図を表示できます。

  • 事前に表示した範囲の地図をキャッシュして利用します。
  • キャッシュはズームレベルごとのタイルとして保存されます。
  • キャッシュの削除はマップ内のメニューから行えます。

Starlink Directなどの衛星通信を使う場合でも、地図を事前に表示しておくことで通信量を減らし、現場での使いやすさを高められます。

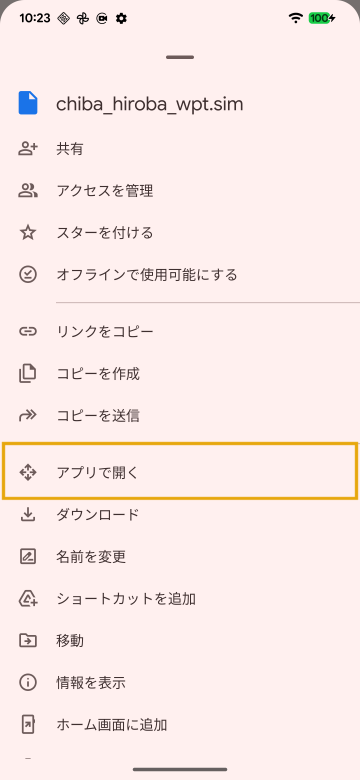
アプリで開く

Googleドライブなどにあるファイルを、より簡単にDrogger-GPSへ取り込めるようにしました。

これまでは、ファイルをダウンロードしてから共有する必要がありました。
今後は「アプリで開く」を使うことで、ダウンロードと取り込みを一回の操作で行えます。

また、ファイルの種類に応じて取り込み先が自動選択されます。

基準局位置のマップ表示

ベースライン表示部に「マップにプロット」ボタンを追加しました。

  • 使用している基準局の位置をワンタップで地図に表示できます。
  • レイヤーにDrogger Ntrip Casterを追加しました。
  • Drogger Ntrip Casterでホストしている基準局も地図に表示できます。
    どのマウントポイントを使用しているかを確認しやすくなりました。

SIMAデータの自動アップロード

Googleドライブ連携で、Waypointファイルをアップロードする際に、SIMA形式のデータも自動でアップロードできるようにしました。

ローカライズを使用している場合は、観測値のSIMAデータと、ローカライズ座標のSIMAデータを別ファイルとして連携できます。

ローカライズ

ローカライズ機能を追加しました。

図面データとRTK観測データから変換パラメータを作成し、リアルタイムでローカル座標を表示できます。
杭探しや図面確認などをすぐに行うことができます。

  • 図面データからのローカライズに対応しました。
  • SIMAインポート、手入力、OCRなどで図面データを作成できます。
  • 図面データと観測データから変換パラメータを生成できます。
  • リアルタイムでローカライズ座標を表示できます。
  • ローカライズ座標の記簿表示・印刷、SIMA出力にも対応しました。

図面データを準備しやすくするために、座標表や求積表のOCRにも対応しています。

図面データと観測データを選択して、ローカライズパラメータを生成します。

作成したパラメータをセッションに指定すると、リアルタイムでローカライズ座標を表示できます。

近傍既知点フィッティングを使うと、図面の引照点などにあわせてRTKの観測値をリアルタイムでフィットさせることができます。

ヘルマート変換では、使用する点を変更したり、残差の多い点を除外することもできます。
合わせて変換計算表の印刷もできます。

詳細な手順はマニュアルをご覧ください。

OCRによるWaypoint作成

図面データを準備しやすくするため、座標表や求積表のOCR機能を追加しました。

アプリ内からカメラを起動して撮影することで、座標表や求積表をWaypointにできます。

  • 座標表をOCRしてWaypoint化できます。
  • 求積表をOCRしてWaypoint化できます。
  • 求積表の場合は、Y'やX'×Y'、面積値からXY値の補完と検算を行います。
  • 検算が合わない場合は、読み取り値に間違いがないか確認できます。

ローカライズで使う図面データの作成に便利です。

Waypoint編集機能の強化

ローカライズでは図面データと観測データを扱うため、Waypoint編集機能を強化しました。

  • Waypointファイルのコピー
  • 点の並び替え
  • 点を別のWaypointファイルへ移動・コピー
  • Waypoint一覧で図面データと観測データを区別

図面データと観測データは区別され、両者が混在するような移動やコピーはできません。

Waypoint写真撮影の改善

Waypointからの写真撮影を改善しました。

  • 写真の保存を自動化しました。
  • 連続撮影に対応しました。
  • Waypointに複数の写真を追加しやすくなりました。

Starlink Direct RTK

docomo Starlink Direct、SoftBank Starlink Direct、au Starlink DirectによるNTRIPとTCP通信に対応しました。

携帯電話の電波が届かない山岳地帯や郊外などでも、対応端末と対応回線を利用することでRTK通信が可能になります。

通信には上空視界が必要です。
また、通信衛星の切り替わり時などに通信が途切れる場合があります。対応端末や利用条件については、各通信事業者の案内をご確認ください。

Starlink Directで接続すると、画面上部右のアイコンが衛星通信アイコンになります。

EGM2008ジオイド

EGM2008ジオイドに対応しました。

従来の日本のジオイドモデルに加えて、海外などで利用しやすいEGM2008を選択できるようにしました。

  • ジオイドモデルとしてEGM2008を選択できます。
  • EGM2008のグリッドデータを利用して標高計算を行います。
  • Waypoint記録や座標表示でジオイドモデルを区別して扱います。

Googleドライブ連携の改善

Googleドライブ連携のバックグラウンド同期を改善しました。

Androidの最新要件に合わせて、同期処理の起動方法を見直しました。
Googleドライブ連携を有効にしている場合、必要な同期処理をバックグラウンドで行います。

また、Wi-Fiのみで同期する設定についても処理を整理しました。

その他の改善と修正

この正式リリースでは、プレビュー版以降に以下の改善と修正を行いました。

  • RTKフォトグラメトリの簡単設定で、XMGパッケージ向けに受信機の前方面を指定できるようにしました。
  • RTKフォトグラメトリで使用するIMU設定を、磁気センサーを使わないジャイロ方式に変更しました。
  • フォトグラメトリ用IMUのキャリブレーション方法を変更しました。8の字回転は不要で、デバイスを前方に向けて5mほど真っすぐ歩きます。
  • EGM2008ジオイドに対応しました。
  • Waypoint保存時の検証条件を見直しました。
  • Waypointファイル間の移動・コピー条件を修正しました。
  • 座標比較で不要な組み合わせ表示を抑制しました。
  • Googleドライブ連携のバックグラウンド同期を改善しました。
  • Googleドライブ連携のWi-Fiのみ同期設定の扱いを整理しました。
  • 地図・ナビ表示まわりの状態更新を改善しました。
  • Waypointファイル一覧で作成日時を確認しやすくしました。
  • 旧バージョンの設定復元時にNTRIPクライアント接続アイテムを生成するようにしました。
  • NTRIPクライアント接続管理で、アイテムのコピーと並び替えに対応しました。
  • セッションダイアログで、基準点観測ネットワーク型RTKを選択時にVRS設定画面へのショートカットを表示するようにしました。

アップデート

Drogger-GPSはGoogle Playから更新できます。

V3.1では多くの機能が追加されています。
はじめて使う機能については、Web版またはPDF版のマニュアルをあわせてご覧ください。


Enjoy with Drogger

Droggerの詳細・ご購入は https://www.bizstation.jp/ja/drogger/

Drogger-GPS V3 プレビュー2

Drogger-GPS V3 プレビュー2のお知らせです。

新機能と更新内容をご案内します。

この更新もオープンテストとして先行公開です。インストール方法などは前回記事と同様です。

ローカライズ

  • 図面データからのローカライズをサポートしました。
  • 図面データを準備しやすくするために、求積表や座標表のOCR機能を追加しました。
  • アプリ内からカメラを起動して撮影することで求積表や座標表をWaypointにできます。


  • 求積表の場合は、Y’やX'×Y'と面積値からXY値の補完と検算を行います。
  • 座標表や求積表で検算が合わない場合は、読み取り値に間違いがないか確認が必要です。
  • データリスト W/Pタプの...メニューから起動できます。

ローカライズパラメータの生成方法

  1. 図面データをOCRやSIMAインポート、手入力などでWaypointを作成します。
  2. 図面データにある点をRTKで観測します。(点名は図面と同じにします。精度確認を行う場合は3点以上を推奨します)
  3. 図面データと観測データの2つを選択してローカライズを選択します。
  4. パラメータの名前を入力します。


これで、変換パラメータが生成されます。このとき、ローカル図面データは逆変換され世界測地系の座標も追記されます。 これにより図面データをすぐに地図表示できます。

続いて

  1. セッションの設定で、作成済のパラメータ名を指定します。
  2. リアルタイムで座標がローカライズ表示されます。杭探しなどもすぐに行うことができます。
     

内部では世界測地系とローカルの両方をもっています。地図上ではこれまでどおり常に世界測地系座標で動作します。

近傍既知点フィッティング

近傍既知点フィッティングはローカライズ機能を使って、近傍既知点との整合性を取る事の、ここでの呼び名です。 近傍既知点フィッティングは、図面データがローカル座標(任意座標)ではなく世界測地系である点が特徴です。

  • RTKでの観測において、図面が世界測地系であっても観測値は、図面とRTKでの基準が異なると完全には一致しません。
  • この近傍既知点フィッティングを使うと、図面の引照点などにあわせてRTKの観測値をリアルタイムでフィットさせることができます。
  • 近傍既知点フィッティングは図面データが世界測地系ですので地図表示ではそののままの値を使って表示出来ます。

例

弊社の駐車場(4703-10)の求積表は近傍既知点基準での世界測地系でしたが、RTKで座標を測ると水平13cmくらいのずれがありました。
これは電子基準点与点で位置を求めた弊社の基準局と近傍既知点で13cmの不整合がもとよりあるためです。

そこで2点での近傍既知点フィッティング(オレンジ〇)を使ってローカライズし、他の筆界点(緑〇)の点検をしてみます。(100はプラスチック杭で亡失していました)

  • 緑〇筆界点をRZX.Dで観測すると図面との水平較差は3mm以内という結果でした。(1回のテストではなく、数回最初から行っていますがいずれも0〜3mm程度でした)
  • 現況の杭確認などを非常に高精度で行うことができます。(注: 精度は基準局との距離、観測環境、既知点の状態などにより異なります。)


  • ローカライズが有効でローカライズ図面にある点を観測すると自動で上図のような点検結果が表示されます。
  • 観測ダイアログで点名の虫眼鏡アイコンをタップすると、Waypointファイルの中から近傍点の点名、点番を検索してコピーします。点名を合わせる必要がある図面確認には便利です。

このローカライズは以下のようなパラメータとなっています。

テストで使用したの以下の組わせです

  • 基準局 RZS.D + HX-CSX601A
  • 移動局 RZX.D

ローカライズ観測点の数と精度

完全なローカル図面を精度確認しながらローカライズする場合は、3点以上の観測を推奨します。 なお、1点や2点でのローカライズもサポートします。

  • 1点は単純な座標オフセットです。
  • 2点は、スケールと回転も行います。
  • 3点以上はヘルマート変換します。

ヘルマート変換では、使用する点を変更したりして残差の多い点などを除外することも可能です。 合わせて変換計算表の印刷もできます。

ローカライズ関連機能の追加

  • ローカライズ座標記簿の表示・印刷 (GNSS観測記簿と同じですが、ローカライズ座標が記載されます)
  • ローカライズ座標のSIMAデータ出力 (213A_wpt_Local.sim といった _Local のつく名前になります)
  • Googleドライブ連携でSIMAデータを有効にしている場合、観測値のままのSIMAデータと、ローカライズ座標のSIMAデータが別ファイルとして両方とも自動連携されます。
  • Waypoint一覧で図面データと観測データをアイコンで区別できるようにしました。

Waypointの編集機能強化

ローカライズでは図面データを多用するため以下の機能を追加しました。

  • Waypointファイルのコピー
  • 点の並び替え
  • 点を別のWaypointファイルへの移動・コピー

ただし、図面データと観測データは区別され、両者が混在するような移動やコピーはできません。

Starlink Direct

docomo Starlink Direct、SoftBank Starlink Direct、au Starlink DirectによるNTRIPとTCP通信に対応しました。
(通信には上空視界が必要です。また、通信衛星の切り替わり時などに通信が途切れる場合があります)

  • 携帯電話の電波が届かない山岳地帯や郊外などでもRTKが可能です。
  • Drogger Mapは、事前に閲覧してキャッシュされた範囲の地図をオフラインで利用できます。

Starlink Directで接続すると画面上部右のアイコンが衛星通信アイコンになります。

Starlink Directを使うには、対応したAndroid端末が必要です。
docomo、SoftBank、auの各社回線を利用している場合、対応端末では現在、追加料金なし・申し込み不要でStarlink Directを利用できます。 対応端末や利用条件については、各通信事業者の案内をご確認ください。

その他

  • 旧バージョンの設定復元時にNTRIPクライアント接続アイテムの生成を行うようにしました。
  • NTRIPクライアント接続管理で、アイテムのコピーを作成できるようにしました。
  • NTRIPクライアント接続管理で、アイテムの並び替えをできるようにしました。
  • セッションダイアログで、基準点観測ネットワーク型RTKを選択時に、VRSの設定画面のショートカットを表示するようにしました。
  • Waypointからの写真撮影の保存を自動にしました。また連続撮影を可能にしました。

Enjoy with Drogger

Droggerの詳細・ご購入は https://www.bizstation.jp/ja/drogger/

Drooger-GPS V3.0 プレビュー版 リリース

Drogger-GPS V3.0のプレビュー版のお知らせです。

V3.0は誰でもより簡単にをテーマに、ユーザーインターフェースを中心に改善しています。

このリリースはGoogle Playで「ベータ版テストへの参加」をすることで更新可能になります。

より多くの皆様のご意見などを得たいため是非ご参加いただければと思います。

設定の改善

DroggerのRTK受信機は多くの機能を様々な用途で使用するため、設定が複雑になっていました。
新しくプリセット済の設定を用意し、簡単に設定できるようにしました。

  • プリセット済の簡単設定
  • カスタム設定の呼び出しをワンクリックで
  • 必須設定を上部に

これによりユーザー様の学習と運用コストを低減できます。

簡単設定

目的別に設定をワンクリックで適用できるようにしました。下図の一覧はメイン画面で選択した受信機の応じて内容が変わります。
右側の画像は「RTK測量」をタップした例です。

  • 適用前に変更する項目と値が表示されます。どのような設定がされるかを確認できます。
  • タイトルの右側に < RTK測量 のように記載がある場合、その設定をもとに構成されています。
  • RTK測量の場合、セッションの設定も含めて設定されます。
  • 簡単設定を適用後に一部を変更して利用することもできます。

複数の受信機を扱う場合のヒント

  • 設定される値は受信機のタイプによって異なります。受信機が変わった場合は、同じ名前の設定名でも簡単設定を選択し直してください。

保存済設定

これまで、設定の ... メニュー -> 保存済設定の復元と管理 で適用できましたがワンタップで一覧表示できます。

NTRIPクライアント接続管理

NTRIPクライアントの接続設定を複数登録可能にしました。登録済の設定を選択するだけで、基準局を切り替えることができます。

また、デフォルトの接続先を設けることで、簡単設定で接続先まで設定が完了します。

配置の見直し

これまでの設定は基本的に残されています。一部の設定は表示順などが変更されています。

受信機・アンテナ情報の自動入力補完

1台のAndroidで複数の受信機を管理する場合の改善です。

  • 各種ダイアログで入力した受信機名やシリアル番号を、選択されたBluetooth接続先のMACアドレスに紐づけて自動保存します。
  • これにより受信機名やシリアル番号は、Bluetooth接続先に応じて自動的に補完入力されます。

加えて、その受信機の初回Bluetooth接続時にパッケージの選択が表示し取得するようにしました。

  • Bluetooth名から取得できる受信機タイプとパッケージによりお使いの機種をアプリが認識できます。
  • お使いの機種をアプリ上で特定することで適切な設定が可能です。

登録された受信機情報は以下の手順で確認と削除ができます。

一覧

  • 設定 -> ... メニュー ->受信機情報の管理 をクリックします。
  • 登録された受信機の一覧が表示されます。

削除

  • 受信機の一覧から削除する行を長押しします。
  • アクションバーのゴミ箱アイコンをタップします。

  • これらの情報ファイルは「devicelist.xdev」の名前で保存されています。
  • Google Drive連携が有効な場合自動で setingsフォルダにコピーされます。
  • 他のAndroidのDrogger-GPSでインポートできます。

Droggerマップオフライン表示

Droggerマップでオフラインでの表示に対応しました。

以下の図は、機内モードにしてからアプリを強制終了後に起動した例です。

  • 森林などインターネットが使用できない場所でも地図を表示できます。
  • オフライン表示は、インターネットが利用できる場所で事前に表示した内容ものをキャッシュして使用します。
  • キャッシュはzoomレベルごとのタイルで合計3000個までキャッシュします。3000を超える場合は自動的に古いものから削除されます。
  • 端末のストレージがひっ迫している場合はキャッシュされない場合があります。十分な保存容量を持ったデバイスをお勧めします。
  • キャッシュの削除はマップ内のメニューから「キャッシュクリア」で行えます。

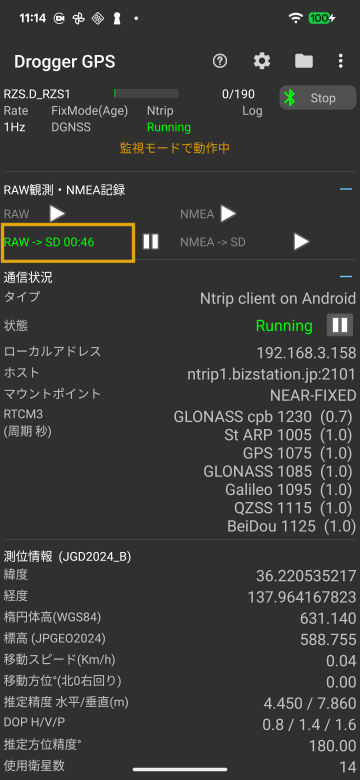
ロギング経過時間表示

ロギングの経過時間を表示するよう改善しました。
特にSDカードへの記録ではBluetooth接続を切って再接続した場合でも正しい経過時間を表示します。(ログ開始を指示したAndroidでの再接続が必要)

アプリで開く

これまで、Googleドライブなどにあるファイルをアプリで取り込むには ダウンロード -> 共有 と2つのステップが必要でした。

  • 今後は「アプリで開く」をタップすることでダウンロードと共有を一回の操作で行うことができます。
  • また、設定とData listの2つの選択などが必要でしたが、ファイルに応じて自動選択されます。
  • さらにそのままDrogger-GPSで操作を継続して行うことができます。

基準局位置のマップ表示

ベースライン表示部に、「マップにプロット」ボタンを追加しました。

  • ワンタップで基準局の位置をマップに表示できます。
  • 加えてDroggerマップに Drogger Ntrip Casterでホストしている基準局をマップに表示できます。
  • この2つによりどのマウントポイントを使用してるかがわかるようになりました。

SIMAデータの自動アップロード

Googleドライブ連携で、Waypointファイルをアップロードする際に同時にSIMA形式もアップロードするオプションを追加しました。

画面デザインの変更

  • 英語表記の多くを日本語表記にしました。(言語が日本語の場合)
  • 画面表示スイッチのON/OFF表現をトグルスイッチから -と□に変更しました。
  • メイン画面の大項目ごとに区切り線を入れました。
  • アプリのバージョン表示を、メイン画面下部のバージョン情報に移動しました。
  • Waypointセッションに「作業名・現場名」を入力可能にしました。
  • Waypointの記録時に最後の3秒の各秒でBeepサウンドを鳴らすようにしました。 ピ -> ピ -> ピピ といった感じで観測終了を伝えます。

Enjoy with Drogger

Droggerの詳細・ご購入は https://www.bizstation.jp/ja/drogger/

Metashape 2.3.0 対応 - MJpeg

MJpegがMetatshape 2.3.0に対応いたしましたのでお知らせいたします。

合わせて以下の機能追加も行われています。(すべて Metashapeのみの機能追加です)

マーカー精度のフィルタリング

  • 複数のマーカーを配置した際に、指定した座標値と解析した位置の残差が指定したしきい値を超えた場合そのマーカーを使わない様にします。

タイポイントフィルタリング

タイポイントは写真同志をつなぐ点ですが、その点の精度などが事前に決めたしきい値を超える場合はそのポイントを使わない様にします。 以下のカッコ内はデフォルトのしきい値です。

  • Reconstruction Uncertainty(10)は3次元位置の不確なものを除外します。値が小さいほど除外が多くなります。カメラを真下に向けた場合は 10程度 水平に近い場合は 20 30 といった大きな値が目安です。
    小さくしすぎるとタイポイントが少なすぎる結果になります。
  • Projection Acc(5) はタイポイントの画像上での検出精度です。値が大きいほどぼやけた点です。
  • ReProjection error(0.5) はタイポイントを再投影した際の位置ずれ量で単位はpixです。

実行状況インフォメーション

  • 上記のフィルターの結果などを表示します。タブを分けることで他の情報に埋もれることなく確認できます。

その他

Metashape の制御スクリプトを2.3.0に最適化しました。


Enjoy with Drogger

Droggerの詳細・ご購入は https://www.bizstation.jp/ja/drogger/